Промышленная автоматизация часто начинается не с полной перестройки цеха, а с одной операции, которая годами отнимает время сотрудников. Например, рабочий берет заготовку, устанавливает ее в станок, запускает цикл, после обработки снимает деталь и переносит ее на стол контроля. Если повторить последовательность сотни раз за смену, именно такая работа становится узким местом. промышленные роботы позволяют передать машине однообразные перемещения и выдерживать стабильный такт. В каталоге Энтегры собраны решения FANUC, KUKA и YASKAWA, рассчитанные на разные производственные задачи.

Почему ручная операция становится проблемой
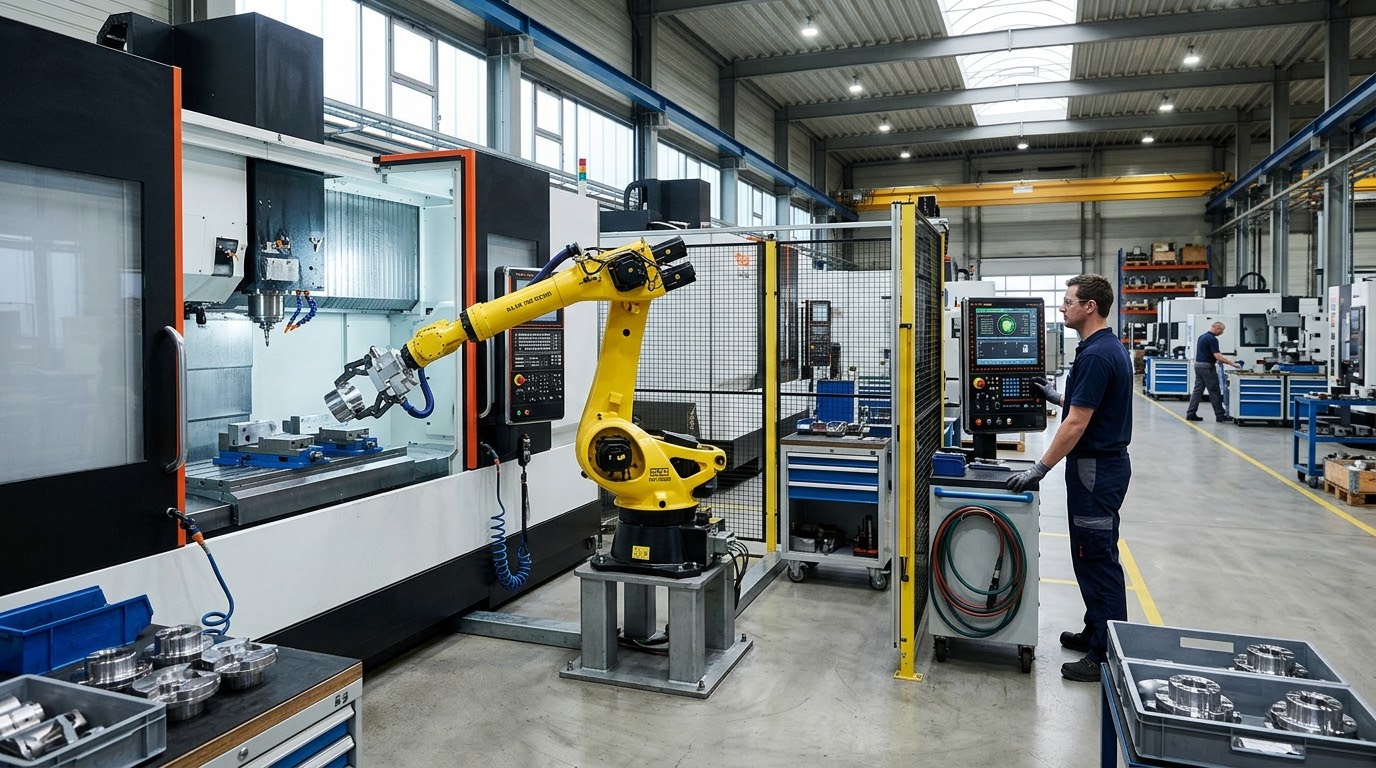
Представим участок металлообработки, где один оператор обслуживает станок с числовым программным управлением. Технологически процесс несложный, но каждые несколько минут требуется открыть рабочую зону, забрать готовую деталь, убрать стружку в допустимых пределах, установить новую заготовку и дать станку команду на следующий цикл.
На первый взгляд кажется, что автоматизация здесь избыточна. На практике возникают сразу несколько факторов риска:
- скорость работы зависит от человека и меняется в течение смены;
- повторяющееся движение создает физическую нагрузку;
- небольшая ошибка при установке заготовки может привести к браку;
- простой станка во время ожидания оператора снижает выпуск;
- при росте объема заказов приходится искать дополнительных сотрудников.
Именно на таких процессах промышленные роботы раскрывают практическую ценность. Их задача не в том, чтобы заменить весь производственный участок одной машиной, а в том, чтобы стабилизировать конкретный повторяющийся цикл.
Как роботизация решает задачу обслуживания станка
Что меняется после внедрения
Роботизированная ячейка может работать по простой схеме: заготовки поступают в зону загрузки, манипулятор берет одну деталь, устанавливает ее в станок, получает сигнал о завершении цикла, извлекает готовое изделие и передает его дальше.
Человек при этом не исчезает из процесса. Его роль становится другой: контроль оборудования, переналадка, пополнение заготовок, проверка качества и обслуживание технологической оснастки. Машина выполняет повторяемую механику, а специалист занимается операциями, где требуется решение нестандартных задач.
Какие операции особенно хорошо подходят для автоматизации
Наиболее понятные кандидаты — процессы, в которых:
- предметы имеют стабильную геометрию;
- последовательность действий почти не меняется;
- известны точки захвата и передачи;
- требуется повторять операцию много раз за смену;
- важны одинаковый такт и повторяемость.
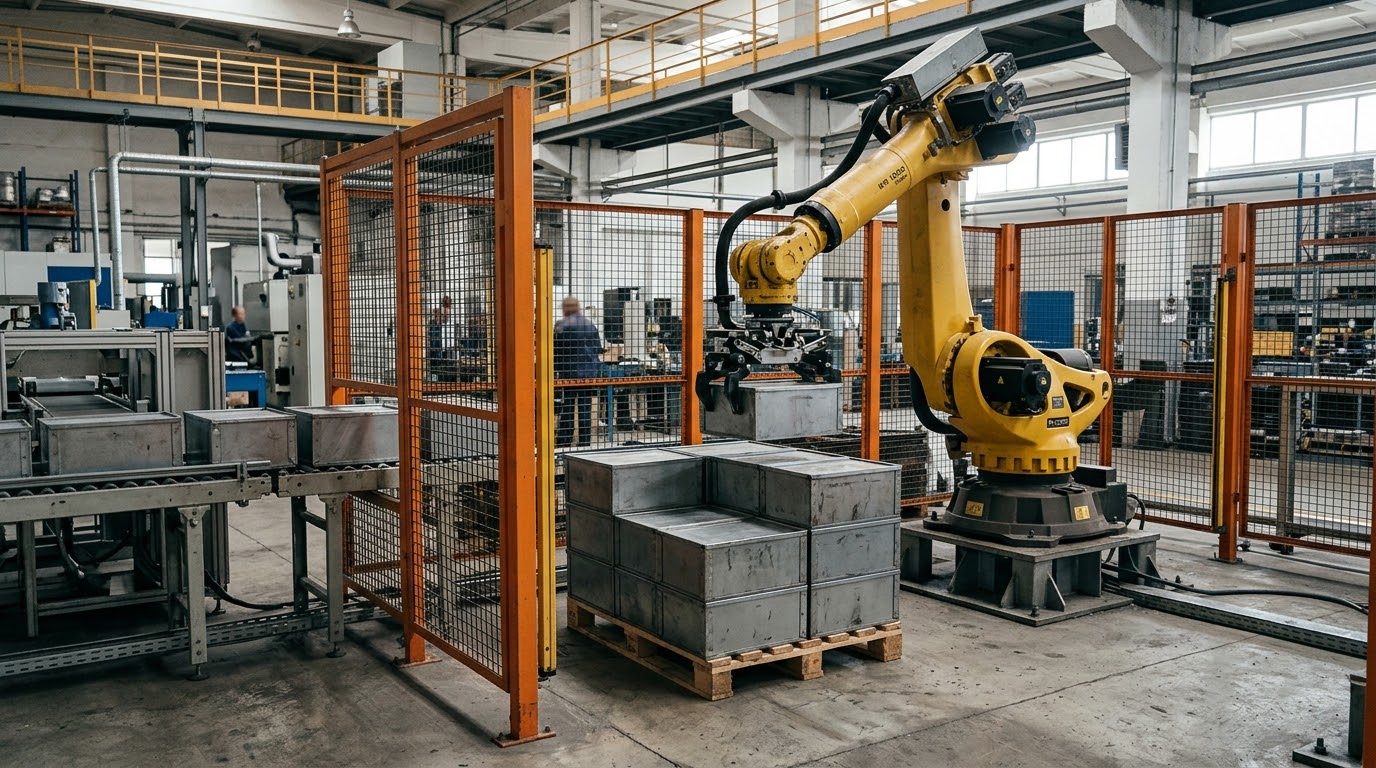
К этой группе относятся загрузка и разгрузка станков, перенос деталей, паллетирование, сварка, сборочные операции и нанесение материалов. При этом конкретный манипулятор выбирают не по принципу «чем мощнее, тем лучше», а по параметрам реальной операции.
Особенно удобно начинать с одной повторяющейся операции. Такой пилотный участок позволяет проверить фактическую производительность, удобство обслуживания, надежность захвата и взаимодействие с существующим оборудованием. Если решение показывает ожидаемый результат, аналогичный подход можно постепенно переносить на другие участки.
Как выбрать промышленные роботы под конкретную ячейку
Главная ошибка на этапе подбора — начинать с названия модели. Правильнее сначала описать задачу, а уже затем искать оборудование, которое физически и программно сможет ее выполнить.
1. Определите массу груза
Нужно учитывать не только массу самой детали. Робот перемещает еще и схват, переходник, инструмент или другое оборудование на запястье. Поэтому расчетная нагрузка складывается из всех элементов.
Например, если заготовка весит 12 кг, а оснастка — еще 4 кг, выбирать модель только по цифре 12 кг неправильно. Нужен запас с учетом динамики движения и особенностей траектории.
2. Проверьте вылет и рабочую зону
Грузоподъемность не гарантирует, что манипулятор сможет достать до нужной точки. В ячейке могут находиться станок, ограждение, конвейер, накопитель и другие препятствия.
Поэтому заранее определяют:
- точку забора детали;
- точку установки;
- точку выгрузки;
- необходимые углы поворота;
- безопасную траекторию между позициями.
Чем точнее схема ячейки, тем меньше риск обнаружить проблему уже после поставки оборудования. При сложной компоновке полезно заранее проверить все крайние положения манипулятора, включая положение с максимальной нагрузкой.
3. Учитывайте точность и повторяемость
Для простой транспортировки детали требования одни, для сборки или точного позиционирования — другие. Если операция предполагает попадание инструмента в небольшую технологическую зону, повторяемость позиционирования становится одним из ключевых критериев.
4. Не забывайте об условиях эксплуатации
В металлообработке возможны пыль, стружка и масляный туман. На сварочном участке присутствуют брызги и повышенная температура в отдельных зонах. Поэтому степень защиты оборудования должна соответствовать реальной среде.
FANUC, KUKA и YASKAWA: как смотреть на бренды
Каталог Энтегры включает промышленные роботы трех известных производителей: FANUC, KUKA и YASKAWA. Сам факт наличия нескольких марок полезен тем, что подбор можно вести от задачи, а не подгонять задачу под заранее выбранный бренд.
| Критерий | FANUC | KUKA | YASKAWA |
|---|---|---|---|
| Типичный фокус | Широкий спектр производственных операций | От компактных до тяжелых решений | Быстрые повторяемые операции и обслуживание оборудования |
| Что сравнивать при подборе | Грузоподъемность, вылет, оснастку | Грузоподъемность, вылет, компоновку | Скорость, вылет, оснастку |
| Что важно на проекте | Интеграция с ячейкой | Компоновка и рабочая зона | Такт и траектория движения |
Такое сравнение не означает, что один производитель универсально лучше другого. Для реального проекта решающими становятся параметры детали, такт, геометрия ячейки, требования к инструменту и интерфейсы связи.
Из чего на самом деле состоит роботизированный участок
Промышленный робот — только центральный элемент системы. Если приобрести один манипулятор без продуманной обвязки, автоматизированный участок не появится.
В зависимости от задачи потребуются:
- контроллер;
- схват или технологический инструмент;
- стойка или основание;
- позиционер, конвейер или накопитель;
- датчики и средства определения положения;
- ограждение и система блокировок;
- программирование траекторий и логики взаимодействия;
- подключение к станку или общей системе управления.
Поэтому бюджет проекта нужно считать целиком. Нередко именно оснастка, интеграция и безопасность заметно влияют на итоговую стоимость. Кроме первоначальных затрат полезно учитывать обслуживание, обучение персонала, расходные элементы оснастки и время, необходимое для переналадки.
Почему безопасность нельзя оставлять на конец
Манипулятор перемещает груз с высокой скоростью и способен создавать значительные усилия. Если человек может попасть в рабочую зону во время автоматического цикла, необходимо заранее продумать защиту и остановку оборудования.
Практический порядок выглядит так:
- описать все движения и опасные зоны;
- определить сценарии доступа человека;
- выбрать ограждения, блокировки и необходимые датчики;
- проверить остановку при открытии защитного доступа;
- провести испытания всей ячейки до запуска в штатную эксплуатацию.
Безопасность должна проектироваться одновременно с механикой и программированием, а не добавляться после монтажа.
Как оценить эффект до покупки оборудования
У промышленных роботов экономический эффект лучше считать не по обещанию «увеличить производительность», а по конкретному циклу.
Зафиксируйте исходные показатели:
- длительность операции;
- число циклов за смену;
- время ожидания станка;
- число сотрудников на операции;
- доля брака и простоев;
- стоимость дополнительной смены или сверхурочной работы.
После этого можно построить несколько сценариев. Например, если оператор тратит на загрузку и выгрузку 35 секунд, а станок работает 140 секунд, автоматизация освобождает человека от повторяющегося действия и одновременно делает такт более предсказуемым. Но реальный результат зависит от скорости станка, подачи заготовок, времени смены инструмента и других ограничений.
Простой способ проверить целесообразность
Не стоит сразу роботизировать весь цех. Гораздо надежнее выбрать один процесс с понятной экономикой.
Сначала составьте карту операции:
- откуда поступает заготовка;
- где она находится перед обработкой;
- как ее захватывают;
- сколько времени занимает установка;
- что происходит после обработки;
- куда отправляется готовая деталь;
- где оператору приходится вмешиваться вручную.
Если после этого остается стабильная последовательность действий, задача хорошо подходит для роботизации. Такой анализ одновременно помогает определить требования к схвату, накопителю, конвейеру и программной логике.
Какие ошибки чаще всего мешают проекту
Даже качественное оборудование не компенсирует неверные исходные данные. На практике особенно опасны следующие ошибки.
Выбор по грузоподъемности без учета оснастки
Деталь проходит по допустимой массе, но вместе со схватом система выходит за расчетные ограничения. Решение — считать полный груз и динамику движения.
Недооценка пространства
Робот помещается на плане, но его траектория пересекается со станком или ограждением. Решение — моделировать всю рабочую зону до монтажа.
Отсутствие информации о сигналах станка
Автоматический цикл требует обмена командами: «станок готов», «дверь закрыта», «цикл завершен», «деталь установлена». Эти сигналы нужно предусмотреть заранее.
Попытка автоматизировать нестабильный процесс
Если заготовки приходят в разной ориентации, имеют большой разброс размеров или регулярно требуют ручной доработки, сначала нужно стабилизировать технологию.
Когда промышленные роботы действительно окупаются
Наиболее интересен проект, где повторяемая операция выполняется много часов, требования к результату стабильны, а ручной труд создает ограничение по производительности или становится источником ошибок.
Особенно разумна автоматизация, если:
- оборудование уже загружено, а объем заказов растет;
- операция физически утомительна или монотонна;
- нужно выдерживать стабильный такт;
- производство работает в несколько смен;
- одна роботизированная ячейка может обслуживать несколько операций.
При этом промышленные роботы не являются универсальным лекарством от всех производственных проблем. Если узкое место находится в другом месте — например, в нехватке оснастки, длительной переналадке или нестабильной подаче деталей, — один манипулятор не устранит первопричину.
Практический алгоритм подготовки проекта
Чтобы не переплачивать за возможности, которые не будут использоваться, удобно двигаться последовательно.
- Опишите операцию. Зафиксируйте деталь, массу, размеры, такт и последовательность действий.
- Нарисуйте ячейку. Нанесите станок, зоны загрузки, выгрузки, ограждение и проходы.
- Рассчитайте оснастку. Определите тип захвата и его массу.
- Проверьте коммуникации. Уточните электрическое питание, пневматику, сигналы станка и интерфейсы управления.
- Сформируйте требования безопасности. Определите доступ человека и сценарии аварийной остановки.
- Сравните несколько вариантов. Сопоставьте грузоподъемность, вылет, скорость, повторяемость, монтаж и стоимость интеграции.
- Оцените экономику. Сравните текущие затраты с ожидаемым эффектом от автоматизации.
Такой подход позволяет превратить абстрактную идею роботизации в техническое задание, которое можно обсуждать с поставщиком и интегратором. Чем подробнее исходные данные, тем проще сопоставить несколько моделей и заранее обнаружить ограничения будущей ячейки.
Итог: начинать нужно не с робота, а с операции
Главная ценность автоматизации появляется там, где оборудование решает конкретную производственную проблему. Если сотрудник постоянно выполняет одинаковые движения, станок простаивает в ожидании загрузки, а объем выпуска ограничен длительностью повторяющегося цикла, это хороший повод рассмотреть роботизированную ячейку.
Современные промышленные роботы способны выполнять перемещение деталей, обслуживание станков, сварку, паллетирование, сборочные и другие операции. Но результат определяется не только манипулятором. Важны правильный расчет нагрузки, рабочая зона, оснастка, обмен сигналами, безопасность и организация подачи деталей.
Поэтому разумная стратегия проста: сначала измерить текущий процесс, затем сформировать требования и только после этого выбирать оборудование. Такой порядок снижает риск дорогой переделки и помогает получить от автоматизации именно тот эффект, ради которого она внедряется.